- 29a Bùi Xuân Phái, P.Tây Thạnh, Quận Tân Phú, TPHCM
- linhkienduchuy2018@gmail.com
- TƯ VẤN, GIẢI ĐÁP, HƯỚNG DẪN, MUA HÀNG (ZALO): 0966515049 - 0942954739

- Tìm sản phẩm:
- Arduino, Esp, Mạch điện...


Khác
GY-91 GY91 MPU9250 BMP280 10DOF chip chính hãng (có AK8963)
Mã sản phẩm: K12_77+ Mô-đun này sử dụng MPU-9250 một chip với con quay hồi chuyển ba trục tích hợp, máy đo gia tốc ba trục, la bàn kỹ thuật số và cảm biến áp suất khí quyển BMP280. + Mô-đun GY-91 này là một bo mạch nhỏ chứa tất cả các cảm biến cần...
420,000₫
Hàng còn: 4
Số lượng
1
Dịch vụ & Khuyến mãi
Giao miễn phí chuyển phát nhanh trong nội thành TPHCM đối với đơn hàng trên 1 triệu đồng
Giảm 5k cho đơn hàng trên 300k đồng
Giảm 10k cho đơn hàng trên 500k đồng
Giảm 15k hoặc freeship chuyển phát nhanh cho đơn hàng trên 1tr đồng
Giảm 25.000đ hoặc freeship cho đơn hàng trên 2tr đồng.
Chi tiết sản phẩm
+ Mô-đun này sử dụng MPU-9250 một chip với con quay hồi chuyển ba trục tích hợp, máy đo gia tốc ba trục, la bàn kỹ thuật số và cảm biến áp suất khí quyển BMP280.
+ Mô-đun GY-91 này là một bo mạch nhỏ chứa tất cả các cảm biến cần thiết cho 10 bậc tự do DOF.
+ Mô-đun này giao tiếp với Arduino hoặc bộ vi điều khiển thông qua giao diện I2C. Sử dụng các hàm thư viện IMU hiện có một cách dễ dàng trong điều khiển bay flycam, UAV, Drone....và cả các thiết bị công nghiệp và y tế.
THÔNG SỐ KỸ THUẬT:
Chip cảm biến: MPU-9250 + BMP280
Giao diện: giao thức truyền thông chuẩn IIC/SPI
Phạm vi điện áp hoạt động: 3.0V – 5.0V (bộ điều chỉnh điện áp thấp tích hợp)
Kích thước mô-đun 14,3mm * 20,5mm (Nhỏ gọn hơn GY-80)
Độ phân giải: Bộ chuyển đổi AD 16 bit, đầu ra dữ liệu 16 bit
Phạm vi con quay hồi chuyển: ± 250, 500, 1000, 2000 ° / s
Phạm vi gia tốc: ± 2 ± 4 ± 8 ± 16g
Phạm vi trường: ± 4800uT
Phạm vi áp suất: 300-1100hPa
Khoảng cách chân 2,54mm
SƠ ĐỒ KẾT NỐI ARDUINO VỚI GY-91:

TẢI THƯ VIỆN VỀ ARDUINO IDE:
Tải về và cài đặt thư viện BMP280 trong Arduino IDE
Tải về và cài đặt thư viện MPU9250 trong Arduino IDE
HƯỚNG DẪN CÀI ĐẶT THƯ VIỆN MPU9250 TRÊN ARDUINO:
a) CLICK VÀO ⇒ TẢI THƯ VIỆN MPU9250
b) ADD THƯ VIỆN FILE ZIP VÀO ARDUINO
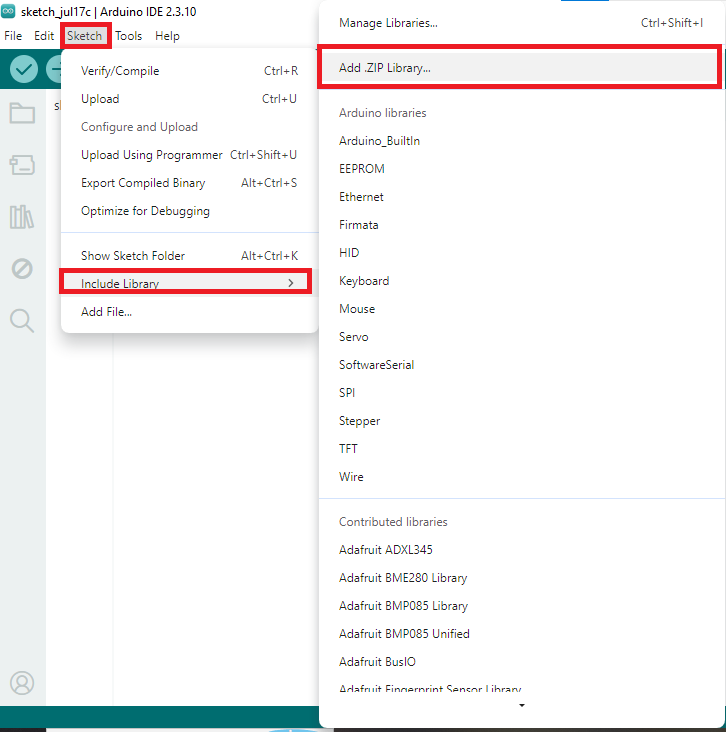
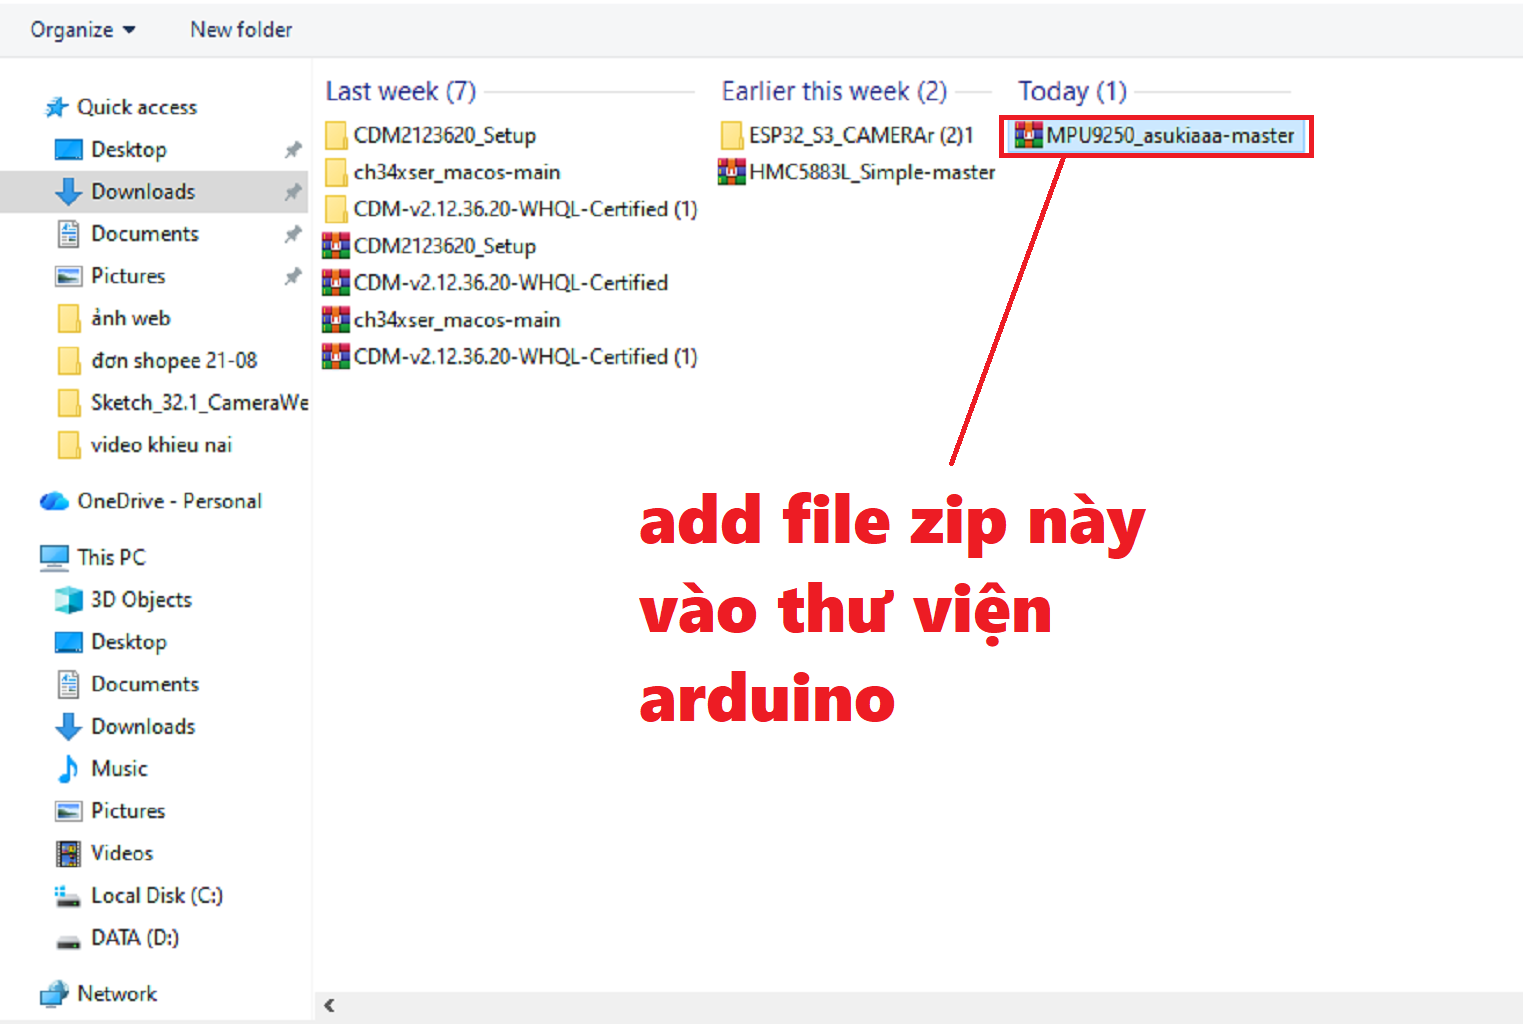
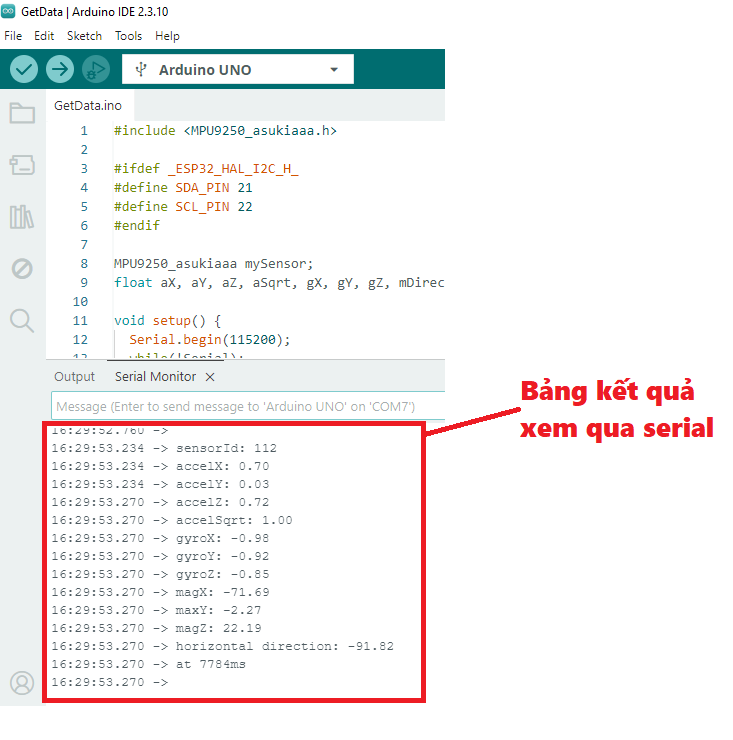
CODE HIỆU CHUẨN CALIB MPU9250:

HOẶC COPY Ở ĐÂY:
#include <MPU9250_asukiaaa.h>
#ifdef _ESP32_HAL_I2C_H_
#define SDA_PIN 21
#define SCL_PIN 22
#endif
MPU9250_asukiaaa mySensor;
float aX, aY, aZ, aSqrt, gX, gY, gZ, mDirection, mX, mY, mZ;
void setup() {
Serial.begin(115200);
while(!Serial);
Serial.println("started");
#ifdef _ESP32_HAL_I2C_H_ // For ESP32
Wire.begin(SDA_PIN, SCL_PIN);
mySensor.setWire(&Wire);
#endif
mySensor.beginAccel();
mySensor.beginGyro();
mySensor.beginMag();
// You can set your own offset for mag values
// mySensor.magXOffset = -50;
// mySensor.magYOffset = -55;
// mySensor.magZOffset = -10;
}
void loop() {
uint8_t sensorId;
int result;
result = mySensor.readId(&sensorId);
if (result == 0) {
Serial.println("sensorId: " + String(sensorId));
} else {
Serial.println("Cannot read sensorId " + String(result));
}
result = mySensor.accelUpdate();
if (result == 0) {
aX = mySensor.accelX();
aY = mySensor.accelY();
aZ = mySensor.accelZ();
aSqrt = mySensor.accelSqrt();
Serial.println("accelX: " + String(aX));
Serial.println("accelY: " + String(aY));
Serial.println("accelZ: " + String(aZ));
Serial.println("accelSqrt: " + String(aSqrt));
} else {
Serial.println("Cannod read accel values " + String(result));
}
result = mySensor.gyroUpdate();
if (result == 0) {
gX = mySensor.gyroX();
gY = mySensor.gyroY();
gZ = mySensor.gyroZ();
Serial.println("gyroX: " + String(gX));
Serial.println("gyroY: " + String(gY));
Serial.println("gyroZ: " + String(gZ));
} else {
Serial.println("Cannot read gyro values " + String(result));
}
result = mySensor.magUpdate();
if (result != 0) {
Serial.println("cannot read mag so call begin again");
mySensor.beginMag();
result = mySensor.magUpdate();
}
if (result == 0) {
mX = mySensor.magX();
mY = mySensor.magY();
mZ = mySensor.magZ();
mDirection = mySensor.magHorizDirection();
Serial.println("magX: " + String(mX));
Serial.println("maxY: " + String(mY));
Serial.println("magZ: " + String(mZ));
Serial.println("horizontal direction: " + String(mDirection));
} else {
Serial.println("Cannot read mag values " + String(result));
}
Serial.println("at " + String(millis()) + "ms");
Serial.println(""); // Add an empty line
delay(500);
}

Sản phẩm bạn quan tâm


1 GÓI (10 CON) DIODE CHỈNH LƯU 1N4007, 1A 1000V, DO-41
3,000₫
- Mã sản phẩm: chưa rõ
- Thương hiệu: Khác


Hết hàng

Hết hàng

Hết hàng

1 PIN SẠC 18650 PANASONIC ( ĐẦU LỒI ) - 2000maH - 3.7V - DÒNG XẢ LIÊN TỤC 5A
42,000₫
- Mã sản phẩm: K3_02
- Thương hiệu: Khác
Hết hàng

1 PIN SẠC 18650 PANASONIC ( ĐẦU LỒI ) 2600maH 3.7V DÒNG XẢ LIÊN TỤC 5A
48,000₫
- Mã sản phẩm: K3_05
- Thương hiệu: Khác

1 PIN SẠC 18650 PANASONIC CHẤT LƯỢNG CAO 100% 3400MAH 3.7V
82,000₫
- Mã sản phẩm: K3_04
- Thương hiệu: Khác
Hết hàng

1 PIN SẠC 18650 PANASONIC NHẬP KHẨU CHẤT LƯỢNG CAO ( ĐẦU LỒI ) - DUNG LƯỢNG 100% ĐỦ 3400maH 3.7V XẢ LIÊN TỤC 5A
87,000₫
- Mã sản phẩm: K3_03
- Thương hiệu: Khác
Hết hàng

Hết hàng


10 con Led 5mm trắng trong Đỏ/ Vàng/ Xanh lá/ Xanh dương/Trắng
3,000₫
- Mã sản phẩm: K1_85, 86, 87, 88, 89
- Thương hiệu: Khác


5840-31ZY Động cơ DC giảm tốc moment xoắn cao điện áp 24VDC 160RPM
310,000₫
- Mã sản phẩm: K10_55
- Thương hiệu: Khác

5840-31ZY Động cơ DC giảm tốc moment xoắn cao điện áp 24VDC 27RPM
310,000₫
- Mã sản phẩm: K10_55
- Thương hiệu: Khác

5840-31ZY Động cơ DC giảm tốc moment xoắn cao điện áp 24VDC 40RPM
310,000₫
- Mã sản phẩm: K10_55
- Thương hiệu: Khác

5840-31ZY Động cơ DC giảm tốc moment xoắn cao điện áp 24VDC 80RPM
310,000₫
- Mã sản phẩm: K10_55
- Thương hiệu: Khác

Hết hàng

6N137 BỘ CHUYỂN ĐỔI TÍN HIỆU CÁCH LY QUANG 4 KÊNH, TỐC ĐỘ CAO
270,000₫
- Mã sản phẩm: K9_12
- Thương hiệu: Khác


74HC245N (IC đệm dữ liệu 2 chiều, khóa trạng thái Output)
6,000₫
- Mã sản phẩm: K8_52
- Thương hiệu: Khác
Hết hàng


Bình luận